西湖数智推出 Awomo-SimDataEngine:从可交互 3D 世界到机器人训练数据
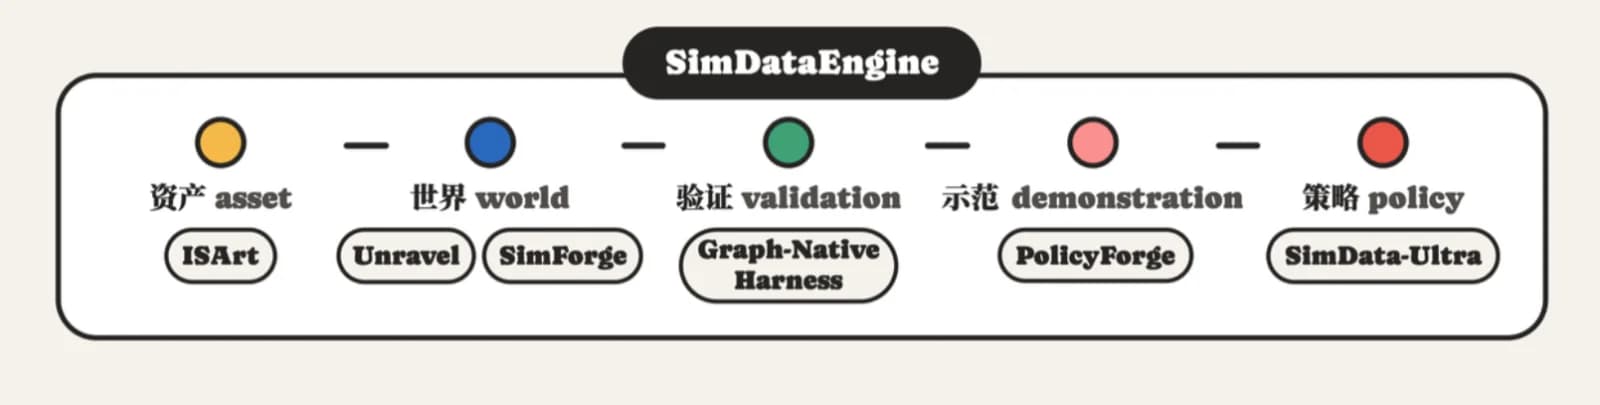
西湖数智(Awomo)PhysicalRSI 团队提出自动化仿真数据生成系统 Awomo-SimDataEngine,将资产生成、场景构建、自动验证修复与机器人演示数据采集整合为统一工作流,打通从图像或文本输入到机器人训练数据的生产流程。
在 LIBERO-Plus 评测中,加入系统生成的 SimData-Ultra 仿真数据后,World-Action Model 的总体成功率由 77.17% 提升至 89.43%,提高 12.26 个百分点,验证了生成式仿真数据对机器人策略训练的价值。
从三维外观到可交互资产
机器人训练对三维资产的要求,不仅包括外观,还包括正确的部件结构与运动方式。例如,抽屉需要沿指定方向滑动,柜门需要绕正确的转轴开启,物体之间还需满足碰撞与物理约束。
为此,SimDataEngine 引入 ISArt,从单张物体图像预测部件语义、父子关系、关节类型及空间结构,并将这些信息融入三维生成过程。系统输出包含部件几何与关节信息的资产,随后在 Isaac Sim 中执行运动测试,通过视频评估检查运动方向、转轴位置、运动范围及部件干涉,并自动修复问题。
在覆盖 12 个类别、60 个物体的测试中,ISArt的形状差异得分为0.163,优于两个对照方案的0.268和0.278。这个数字越低,说明生成结果越接近真实物体。
从图像或文本构建仿真场景
SimDataEngine 支持两条互补的场景生成路径。
Unravel 面向真实场景图像重建。 系统从单张图片出发,逐层移除前景物体、补全遮挡区域,并持续融合点云信息,再恢复资产的尺度与位姿、重新组装场景,完成物理稳定性与视觉检查。在 20 个完整场景上的图像相似度评估中,Unravel 相比 GPT-6 Astra ,在 CLIP-I、LPIPS 和 Edge IoU 三项指标分别提升了6.4%,2.6%,45.8%。相较于直接从原图重建可交互场景,Unravel 将三维资产质量的人工 asset-fidelity 评分从 4.9 提升到 8.6,VLM 评分从 4.7 提升到 8.2,场景语义点云数量从 1.53M 提升到 2.81M。
SimForge 面向文本驱动的场景生成。 用户可描述房间类型、物体需求、空间关系和交互条件,系统自动完成布局规划、资产获取、物体放置、物理验证与仿真器打包,支持单房间及多房间环境。在 179 个单房间提示和 31 个多房间提示的测试中,相比 SceneSmith,物体数量一致性在房间和整屋层面分别提高 6.5 和 6.4 个百分点,可达性分别提高 14.7 和 13.3 个百分点。在报告采用的验证标准下,生成场景的碰撞率为0%,稳定性为100%。
场景通过验证后,PolicyForge 将任务拆解为可执行的子任务,选择相应的规划或控制方式,驱动机器人在 Isaac Sim 中完成操作。系统同步记录多相机 RGB 图像、机器人本体状态与动作,仅将满足任务成功判定条件的轨迹纳入训练集。
自动定位问题,完成局部修复
为提高生成流程的可靠性,SimDataEngine 采用 Graph-Native Harness,显式记录每次失败的原因、影响范围及负责处理的模块。
当出现几何错误、关节异常、配准偏差或物理不稳定时,系统将问题分配至对应模块,并只重新计算受影响的部分。例如,替换某个物体的几何模型后,仅更新依赖该模型的配准与物理验证结果,其余已通过验证的状态可继续复用。
这一机制将生成、验证与修复连接为可追踪的执行流程,减少重复计算,支持仿真数据的持续生产。
跨仿真器评测验证训练效果
团队将 PolicyForge 在 Isaac Sim 中生成的演示数据与 LIBERO-Plus 数据共同用于训练 World-Action Model,并在基于 MuJoCo 的 LIBERO-Plus 环境中进行测试。
在13K训练步以内选择每种配置的最佳已评估总体成功率检查点后,只使用基准数据的模型成功率为77.17%;加入SimData-Ultra后,成功率提高到89.43%,增加12.26个百分点。其中,目标泛化成功率提高 31.66 个百分点;物体泛化与空间泛化分别提高 8.34 和 6.25 个百分点,长时序 LIBERO-10 的提升为 1.99 个百分点。
这些结果表明,SimDataEngine 生成的仿真数据能够在跨仿真器设置下改善策略表现,尤其有助于提升模型对不同目标、物体和空间配置的适应能力。
通过贯通“资产生成—场景构建—验证修复—演示采集—策略训练”,Awomo-SimDataEngine 将可交互三维世界转化为可用于机器人学习的数据,为西湖数智推进 Physical AI 与机器人基础模型研发提供数据支撑。
查看技术介绍、交互演示及评测结果: