Newsroom
西湖数智双模型包揽 MolmoSpaces 四项基础任务综合榜单前二
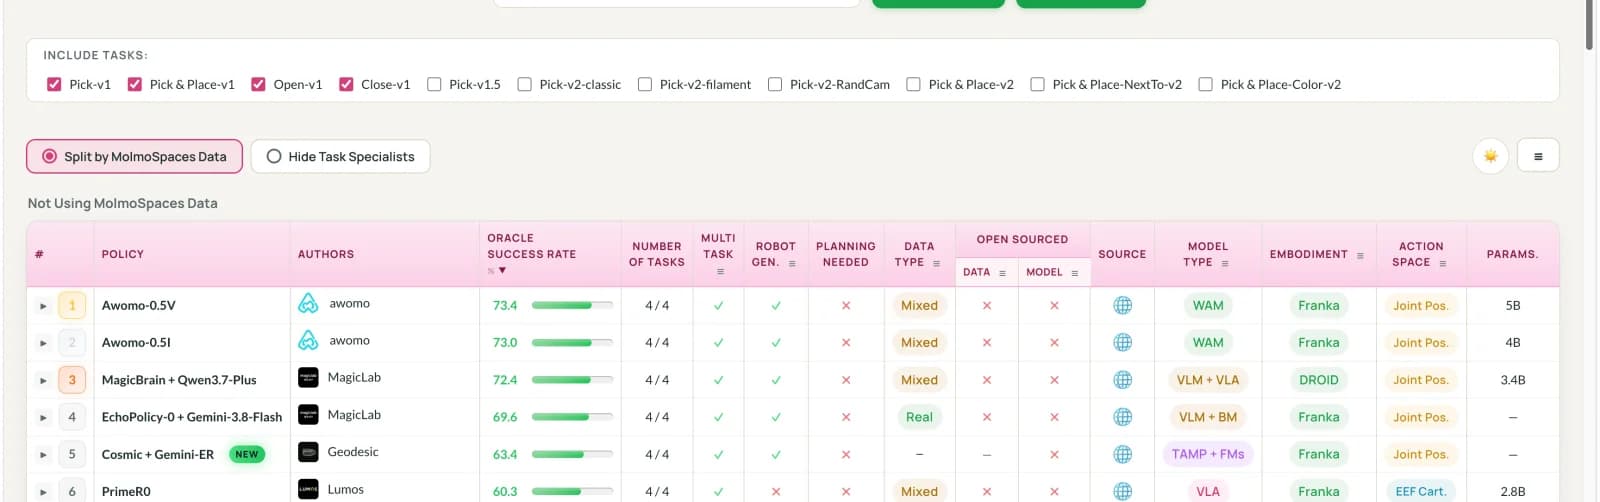
西湖数智(Awomo)两个世界模型 Awomo-0.5V 与 Awomo-0.5I,分别以 73.4% 和 73.0% 的成功率,位列机器人操作基准 MolmoSpaces 四项基础任务综合榜单第一、第二。
四项基础任务,检验机器人操作能力
MolmoSpaces 的四项基础任务涵盖抓取(Pick)、抓取与放置(Pick-and-Place)、打开(Open)和关闭(Close),通过不同场景、物体与操作目标,评估机器人的操作表现与泛化能力。
| 模型 | 成功率 | 排名 |
|---|---|---|
| Awomo-0.5V | 73.4% | 第一 |
| Awomo-0.5I | 73.0% | 第二 |
两条世界建模路径,共同取得领先成绩
排名第一的Awomo-0.5V 以视频生成为核心,通过生成连续的未来视觉序列,刻画机器人动作执行过程中环境与物体状态的动态变化,并从视频演化中生成可执行动作。
排名第二的Awomo-0.5I 以图像生成为核心,通过预测机器人执行动作后的关键视觉状态,建立当前观察、任务目标与未来结果之间的联系,指导动作决策。
一个生成连续视频,关注世界如何随时间变化;一个生成关键图像,关注任务执行后世界应当呈现的状态。两条路线在统一评测标准下共同进入榜单前二,展现了视频生成与图像生成用于机器人操作的潜力,也为西湖数智持续探索多种世界建模路径提供了实验支持。
从生成未来到执行动作,西湖数智将持续推进世界建模与机器人控制的结合,让机器人更好地理解物理交互、预测动作结果并完成任务。
查看 MolmoSpaces 榜单,访问西湖数智的 Hugging Face 与 GitHub。
成绩与排名依据2026年10月13日的 MolmoSpaces 榜单截图,对应上述四项基础任务的综合评测。